
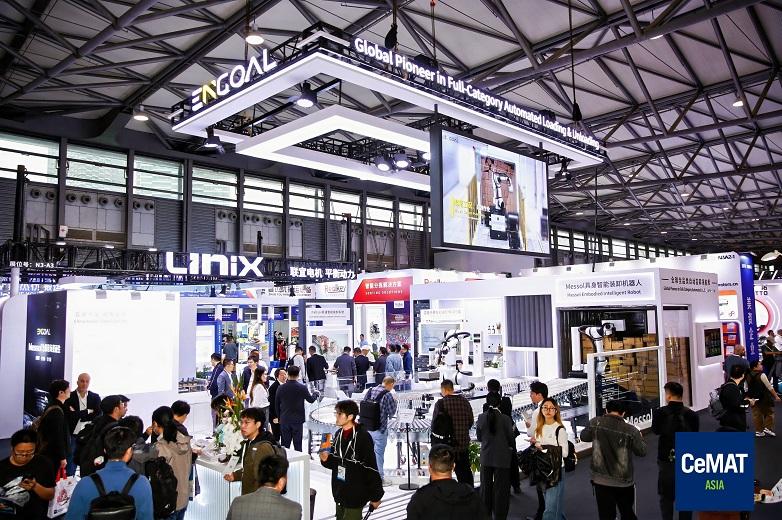
11月6日,CeMAT ASIA 2026在上海正式落下帷幕。因格智能携Messol-S具身智能装卸机器人及全新Pallsol系列自动装卸系统实力亮相本届盛会,依托具身智能技术重构自动化装卸能力边界,推动物流自动化从标准化场景走向复杂真实工况。
攻克混箱,以具身智能解锁装卸新范式
展台实景演示
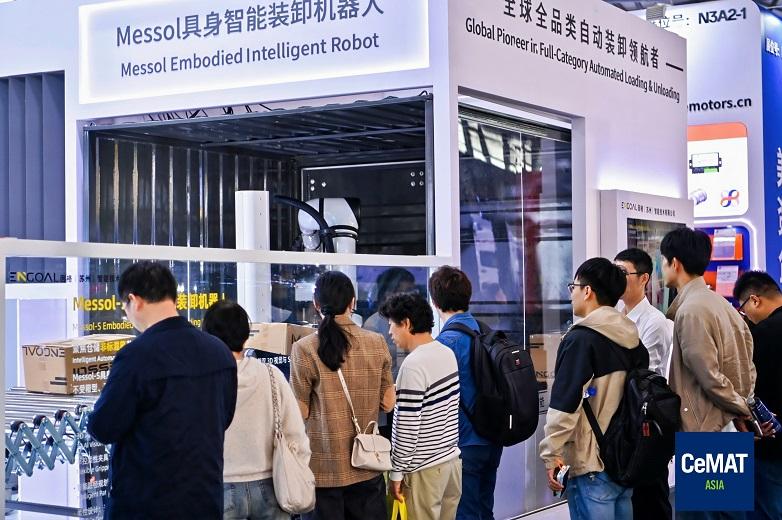
输送线进入视野,尺寸不一、姿态错落的混箱货件随节拍而来,没有预先摆好的标准阵型,也没有等待人工整理的“理想状态”,机器人自主扫描感知,灵活调整抓取姿态,有条不紊完成取放作业——因格智能展台前,Messol-S具身智能装卸机器人的实景动态演绎,吸引了众多观展客商驻足围观,让观众近距离见证了复杂混箱工况下具身智能的柔性作业能力。

直面行业痛点
在物流自动化的落地进程中,非标混箱始终是行业公认的难题。传统自动化装卸方案仅能适配规整划一的标准货件;一旦货物混杂、姿态随机,设备便难以稳定作业,大量场景仍需依靠人工处理。Messol-S正是瞄准这一行业痛点打造,不仅能自主完成货件识别,从容应对非标混箱作业需求,更帮助企业降低人力投入,实现工厂物流的降本增效。
世界模型赋能
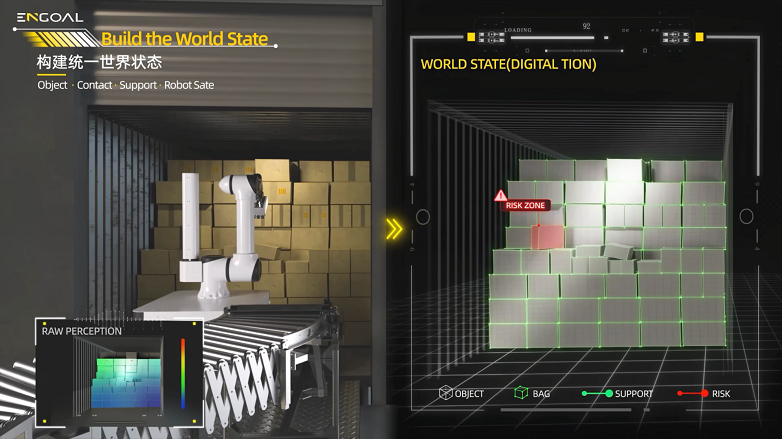
作为具身智能装卸机器人,依托自研OmniPredict2.0世界模型,Messol能实时感知物理环境,对货堆状态、空间约束、动作结果进行自主推演预判,在持续变化的非结构化现场中及时迭代作业策略,不再被标准化场景束缚。凭借具身智能的原生能力,Messol打破了自动化装卸设备对规整工况的强依赖,推动物流自动化从标准化场景走向充满不确定性的真实作业现场。
场景扩容,全新Pallsol系列自动装卸系统
在装卸环节,企业需求日益多元。除了非标混箱作业这一行业难题,大量仓储与生产基地仍面临托盘货物自动化装卸的现实挑战。不少企业月台空间有限,推进自动化往往涉及月台改造和土建施工,成本高、周期长,成为升级路上的重要阻碍。
本次展会,因格智能Pallsol-RF系列新品分段式叉轨首次亮相,专为紧凑月台打造。系统通过空间优化设计,无需扩建场地,即可充分挖掘月台现有空间潜力,提升托盘装卸吞吐效率,实现托盘货物连续、稳定的自动化装卸作业。
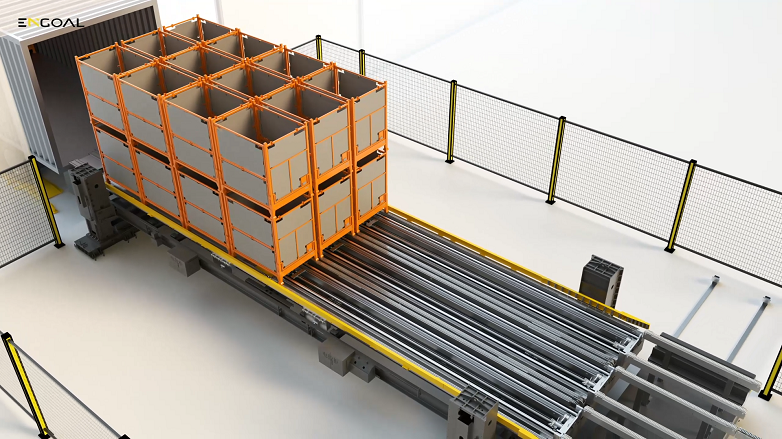
从产品定位看,Messol面向复杂混箱工况,Pallsol聚焦托盘货物的规模化装卸,二者互为补充,共同构建起因格智能覆盖多元场景的装卸自动化产品矩阵,可为企业不同业务形态提供适配的自动化解决方案。
行业共振,共探具身智能装卸落地之路
产业论坛主题分享
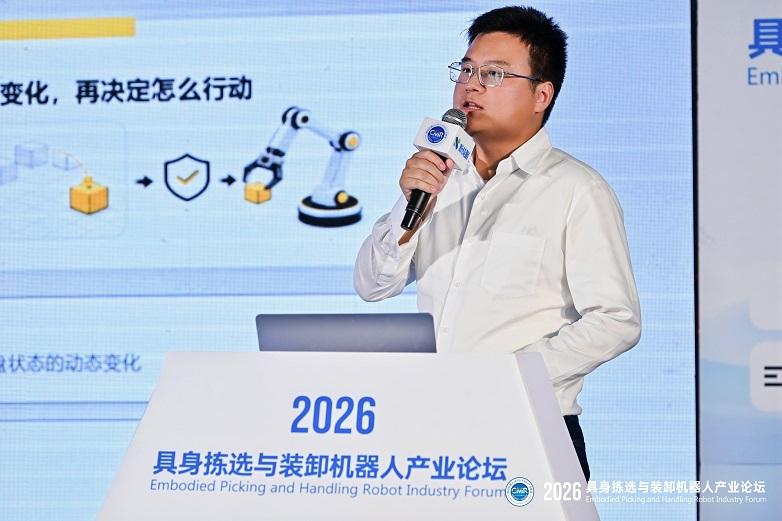
CeMAT展会同期举办2026具身拣选与装卸机器人产业论坛,汇聚行业专家、设备厂商与终端用户,共同探讨具身智能在仓储装卸领域的产业化发展。因格智能受邀带来《WAM赋能具身智能装卸机器人,面向复杂装卸场景,实现场景推演与精准操作》的主题分享,演讲聚焦混箱非标装卸这一阻碍物流自动化的行业痛点,结合具身智能落地实践及世界模型的应用探索,为行业破解非标装卸难题提供可复用的实践思路。
展台现场深度交流
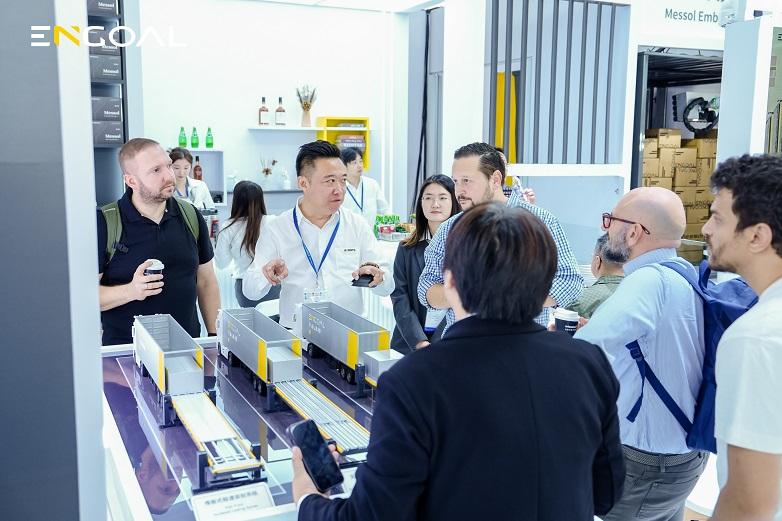
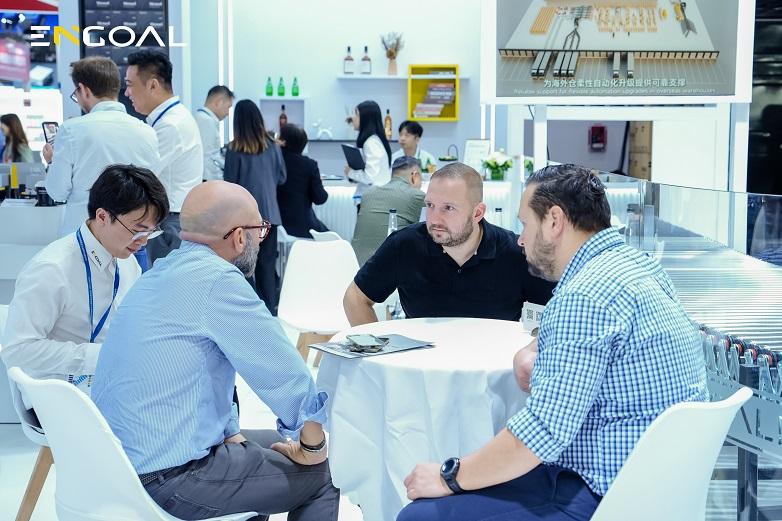
展台现场同样交流热烈,络绎不绝的到访客户、产业链伙伴驻足观摩Messol-S具身智能装卸机器人的实景演示,与技术团队面对面探讨具身智能在真实装卸场景的落地价值。大家围绕混箱货物处理、现场环境自适应能力、投产周期等现实问题展开研讨,为后续产品迭代、方案适配与项目落地积累了宝贵的一线反馈。
CeMAT的落幕不是终点,而是具身智能破解非标混箱装卸难题、走向产业规模化应用的全新起点。未来,因格智能将持续攻坚非标混箱这一行业痛点,以具身智能回应真实物理世界的不确定性,不断拓展物流自动化的场景边界,与行业同仁共同探索具身智能规模化落地之路,赋能企业供应链智能升级。