

近日,未来不远正式发布面向机器人操作的Self-Evolving WAM自进化世界动作模型。随后在AIE主会场分享了模型背后的研发实践。该模型将机器人在实际操作中积累的经验用于后续训练,并依据训练后的评测结果调整学习方式。公司同期披露了叠衣服、晾衣服、做意面和辣椒炒肉四项家庭任务的评测结果。
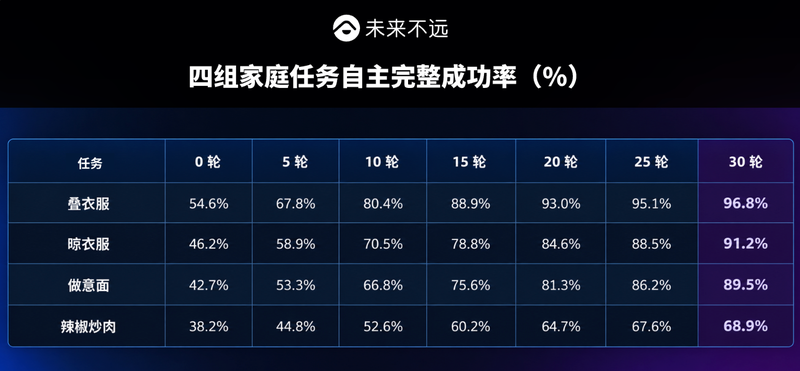
据未来不远技术报告,从第0轮到第30轮更新尝试,叠衣服的自主完整成功率从54.6%提高至96.8%,晾衣服从46.2%提高至91.2%。两项厨房任务中,做意面由42.7%提高至89.5%,辣椒炒肉由38.2%提高至68.9%。评测按整项任务计数,机器人独立完成全部步骤才计为成功。人工接管后完成不计入自主成功次数,超时和失败均计入有效尝试总数。
这些任务涉及不同的操作难点。以晾衣服为例,机器人需要将衣架穿入衣物,提起后对准挂杆,等挂钩就位才能松手。炒菜则要求机器人连续切分食材,并在切分完成后转换工具,将食材转移入锅。每一步做到什么程度,都会影响后面的操作。
据报告介绍,模型在执行前一并生成候选动作和预期的环境变化。机器人执行其中一段后,系统将实际动作、观察到的结果和原先的预测对应起来,为后续训练提供依据。训练时,研发团队在相同模型起点和可比预算下评估不同方案,同时考察任务表现、操作风险和原有能力是否保持。候选模型通过验收后才投入运行。
本次数据反映了整套系统在上述四项任务中的阶段性表现。未来不远表示,将继续研究如何判断一段操作经验的训练价值,探索不同任务之间共享学习反馈,并降低模型推理的计算成本。